
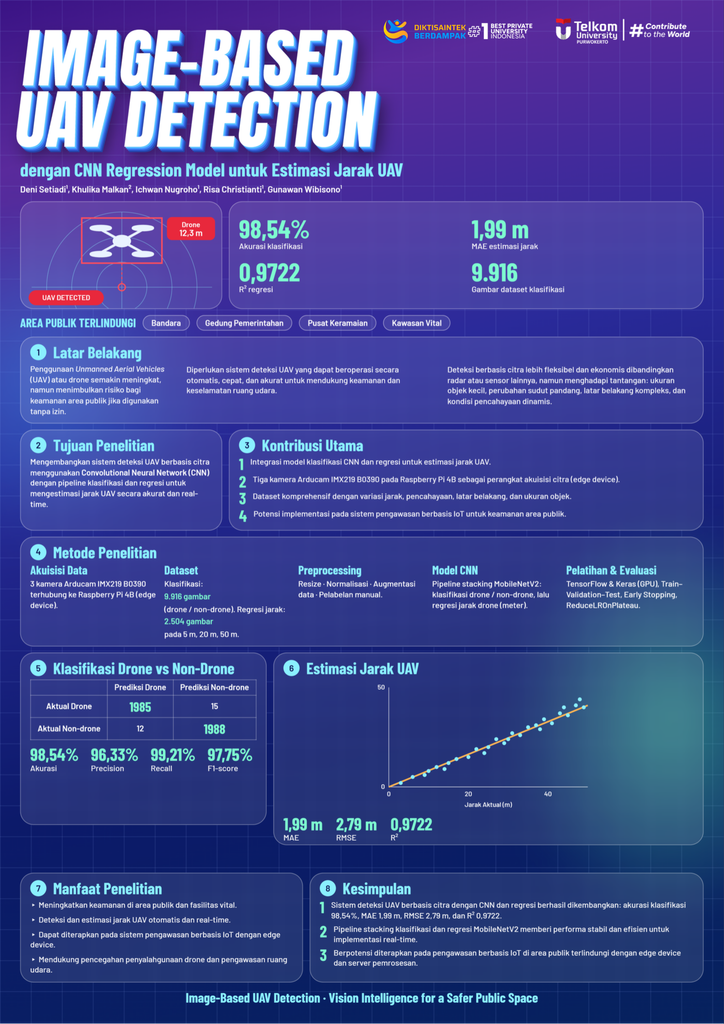
Penelitian ini mengembangkan sistem deteksi Unmanned Aerial Vehicle (UAV) berbasis citra menggunakan Convolutional Neural Network (CNN) untuk mengklasifikasikan objek drone dan non-drone sekaligus mengestimasi jarak drone secara akurat dan real-time. Sistem dirancang untuk mendukung peningkatan keamanan ruang udara, khususnya di area publik yang dilindungi.
Penelitian menggunakan tiga kamera Arducam IMX219 B0390 yang terhubung ke Raspberry Pi 4B sebagai perangkat akuisisi citra (edge device). Dataset terdiri atas 9.916 gambar untuk klasifikasi drone dan non-drone serta 2.504 gambar untuk estimasi jarak pada variasi jarak 5, 20, dan 50 meter. Model menggunakan arsitektur MobileNetV2 dengan tahapan prapemrosesan, normalisasi, augmentasi data, serta pelatihan dan evaluasi menggunakan TensorFlow dan Keras.
Hasil penelitian menunjukkan bahwa sistem mencapai akurasi klasifikasi 98,54%, dengan precision 96,33%, recall 99,21%, dan skor F1 sebesar 97,75%. Pada estimasi jarak, model menghasilkan MAE sebesar 1,99 meter, RMSE 2,79 meter, dan koefisien determinasi \(R^2 = 0,9722\). Hasil tersebut menunjukkan kemampuan model yang baik dalam membedakan drone dari objek lain serta memperkirakan jaraknya.
Secara keseluruhan, penelitian ini menunjukkan potensi penerapan deteksi UAV berbasis visi komputer pada sistem pengawasan area publik berbasis IoT dan edge computing. Sistem diharapkan dapat mendukung deteksi dini, pemantauan ruang udara, dan pencegahan penyalahgunaan drone di kawasan vital, pusat keramaian, serta fasilitas pemerintahan.